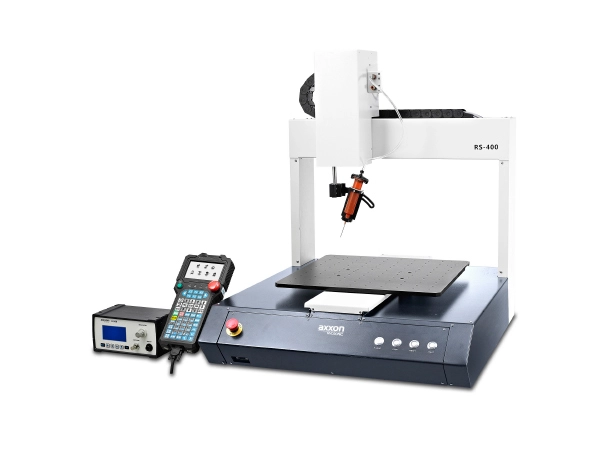
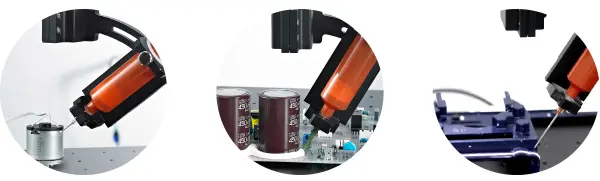
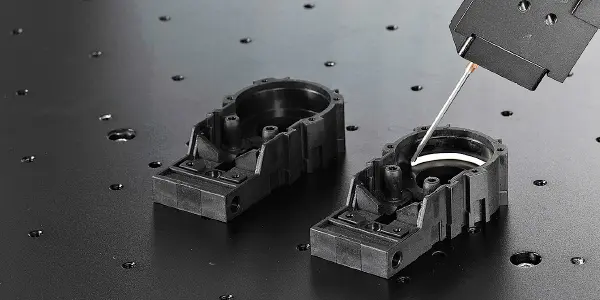
Robot desktop dengan kemampuan rotasi fleksibel, memungkinkan penyaluran multi-sudut. Robot desktop putar RS memiliki fitur rotasi 360°, yang memenuhi persyaratan penyaluran komponen multi-sudut dan segala arah.
Sumbu X, Y, dan Z menggunakan motor servo dan penggerak sekrup bola, memastikan struktur yang stabil dan tahan lama; sumbu R dapat beroperasi dalam koordinasi dengan sumbu X, Y, dan Z untuk memungkinkan penyaluran sepanjang lintasan spasial.
Aplikasi Umum
• Penguatan kapasitor
• Penyegelan wadah tangki air
• Penguatan kumparan induktor
• Ikatan relai
Spesifikasi
Parameter Dasar
RS-400
RS-500
RS-400H
Dimensi L×D×T (mm)
640×750×811,5
806×941×902.5
640×746×812
Perjalanan Sumbu X/Y/Z (mm)
400×400×100
500×500×100
400×400×100
Berat Peralatan (kg)
105
122
106
Sudut rotasi sumbu R (°)
0–360
0–360
Pengulangan sumbu R (mm)
± 0,02
± 0,01
Kecepatan putaran maksimum sumbu R (°/detik)
360
720
Pengulangan X/Y/Z (mm)
± 0,01
± 0,01
Kecepatan maksimum X/Y/Z (mm/s)
800/800/300
800/800/300
percepatan X/Y/Z
0,4 gram
0,4 gram
Struktur mekanik X/Y/Z
H-Jembatan
H-Jembatan
Metode pengendalian
Pengontrol gerakan mandiri
Metode penggerak X/Y/Z
Servo AC + modul presisi tinggi
Metode penggerak sumbu R
Motor stepper + peredam
Motor servo + peredam presisi tinggi
Beban sumbu R (kg)
2
3
Beban tabel sumbu Y (kg)
10
10
Metode pemrograman
Pemrogram genggam
Pemrogram genggam
Kapasitas penyimpanan (MB)
128
128
Daya (W)
700
800
Tag Panas: Produsen Rantai Rol Seri RS, Pemasok Rantai Rol RS, Grosir Rantai Transmisi RS
Jika Anda memiliki pertanyaan tentang penawaran atau kerja sama, silakan kirim email atau gunakan formulir pertanyaan berikut. Perwakilan penjualan kami akan menghubungi Anda dalam waktu 24 jam.
Kami menggunakan cookie untuk menawarkan Anda pengalaman penelusuran yang lebih baik, menganalisis lalu lintas situs, dan mempersonalisasi konten. Dengan menggunakan situs ini, Anda menyetujui penggunaan cookie kami.Kebijakan Privasi